Colegio del Sol
Los giros lentos, el ajuste de collarines y las desconexiones del mando mostraron la importancia de revisar la mecánica junto al código. Los golpes al usar el brazo sobre los toggles impulsaron la búsqueda de una palanca dedicada.
Diseñar, probar y volver al taller. Así construimos nuestro robot de competencia en el Colegio Técnico Nacional de Asunción.
Kuriju Fury Team 17410B
Asunción, Paraguay · Temporada 2026–2027
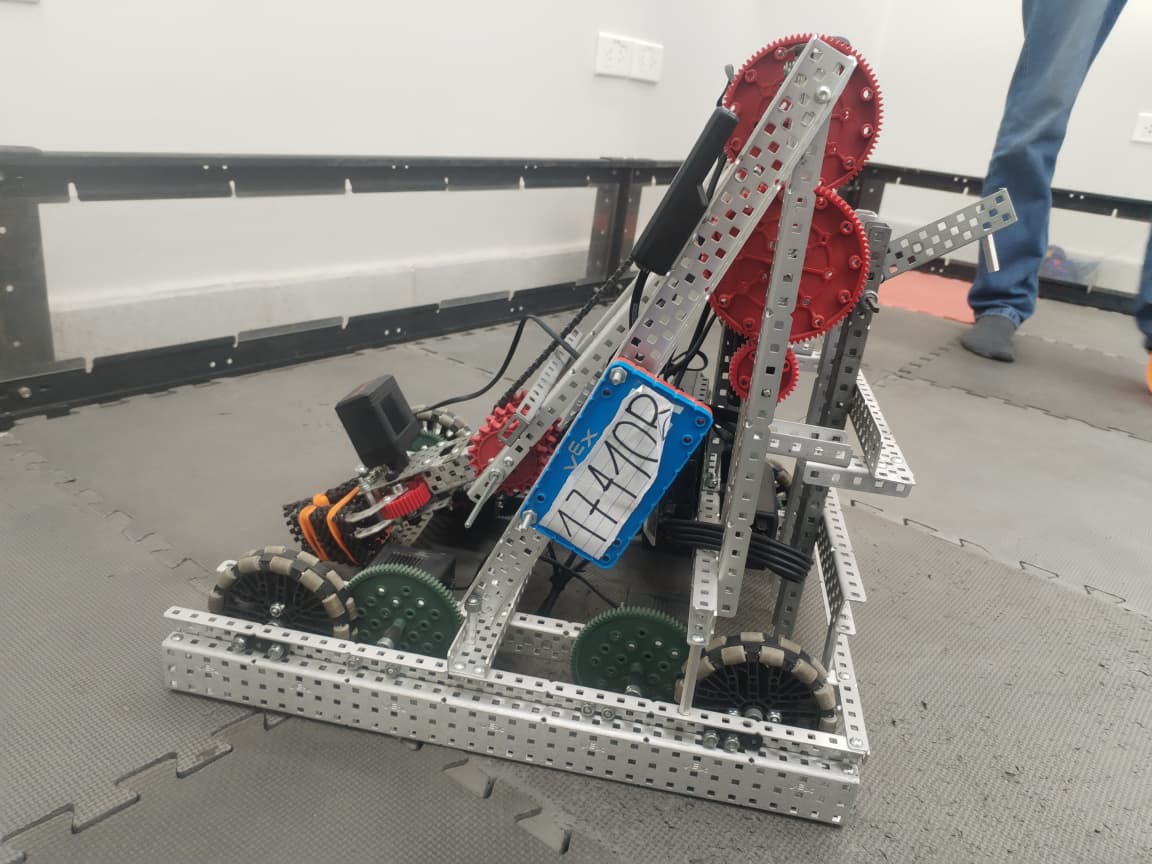
Empezamos con un VEX V5 Competition Starter Kit del CTN, financiado por ITAIPU Binacional. El inventario disponible nos obligó a adaptar la referencia HeroBot Flex y a elegir qué piezas dedicar al chasis, al brazo y a la recolección.
El objetivo del equipo es construir un robot confiable, mejorar la coordinación con nuestras alianzas y documentar cada decisión para aspirar al Design Award. Son metas de trabajo, no premios obtenidos.
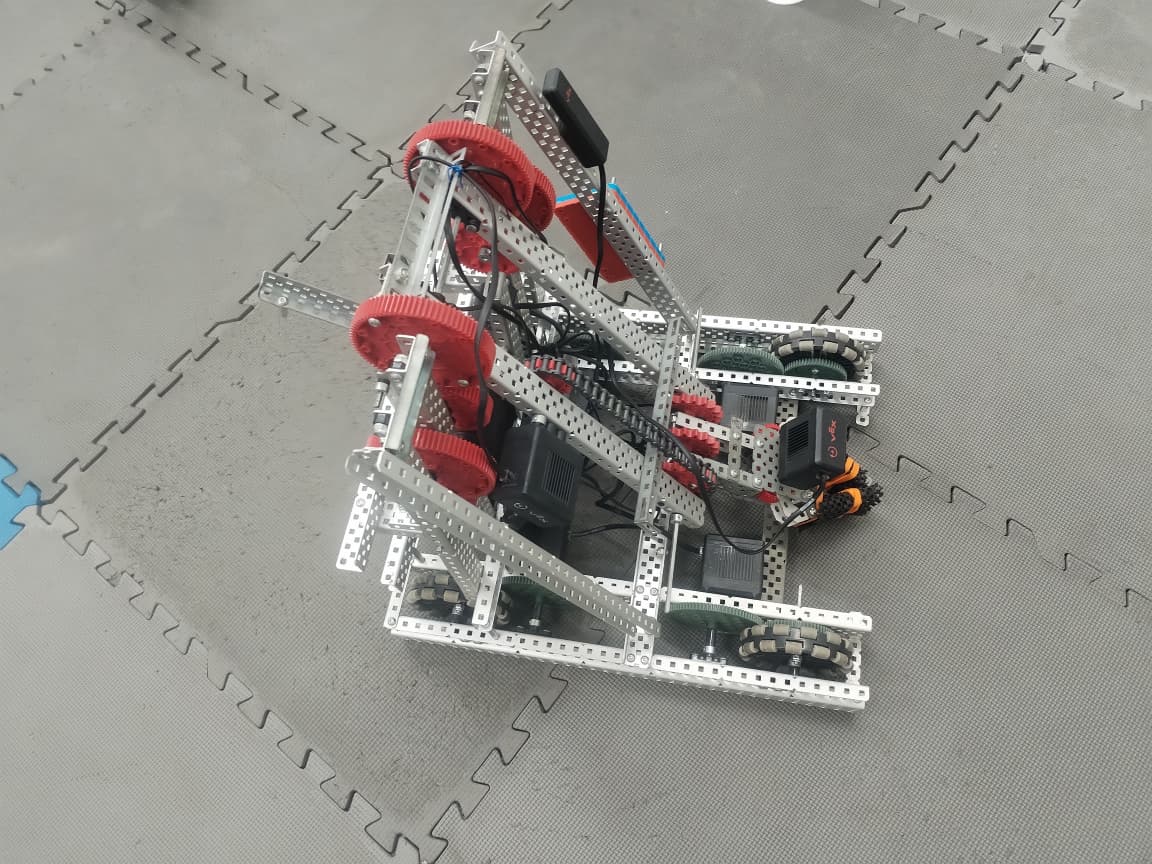
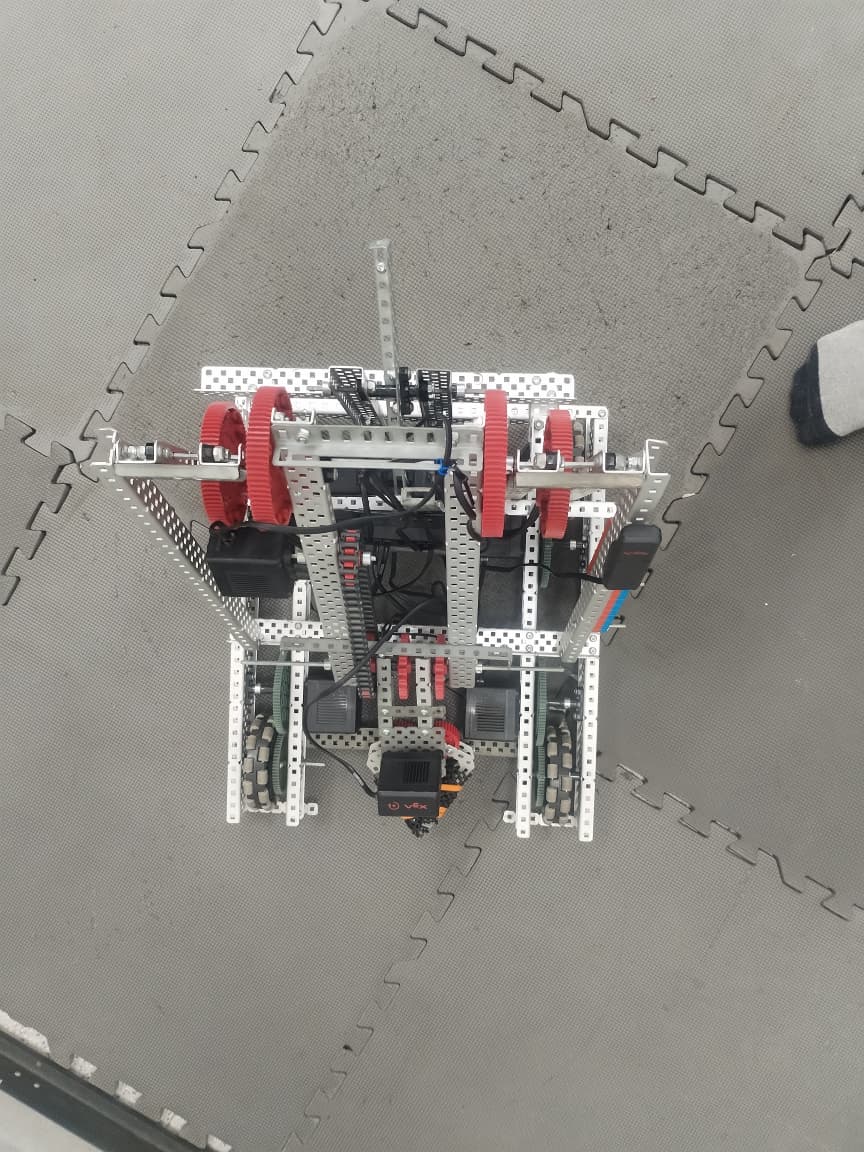
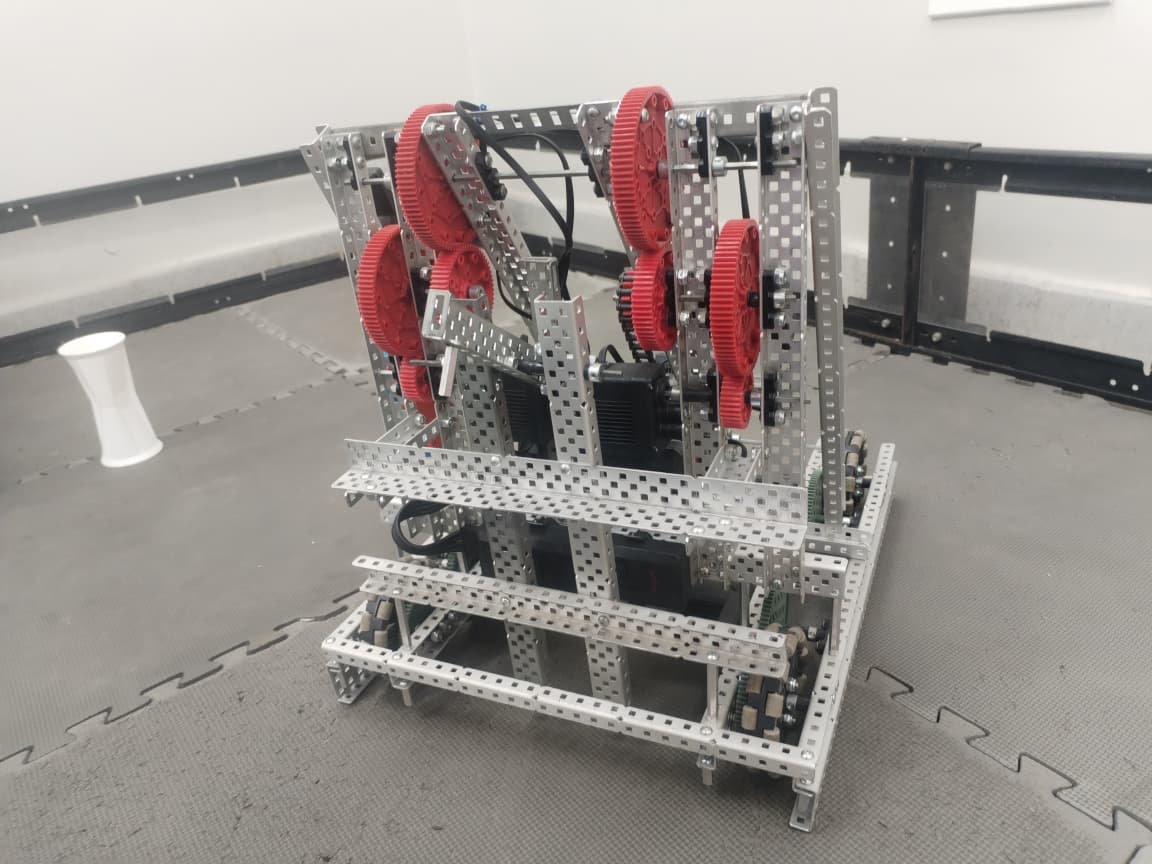
Registro fotográfico recibido el 13 de noviembre de 2026, posterior a la última entrada de taller incluida en los documentos.
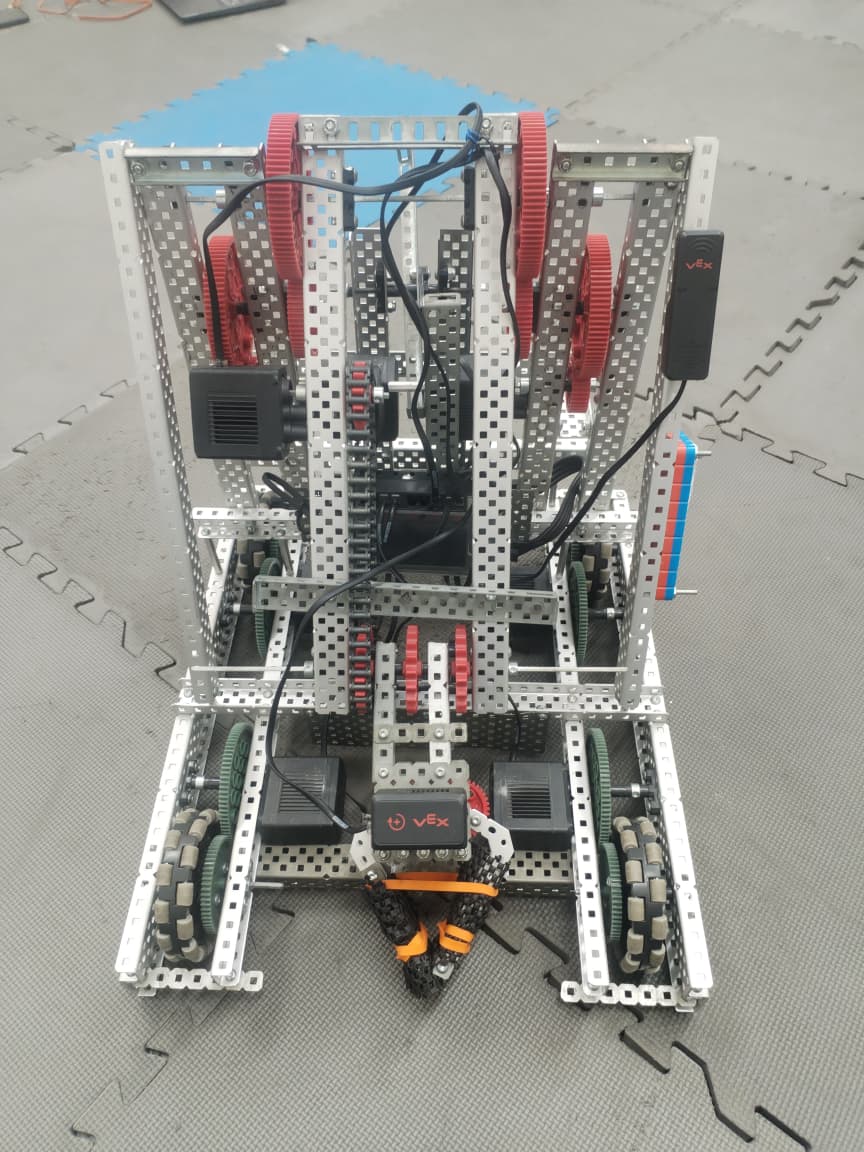
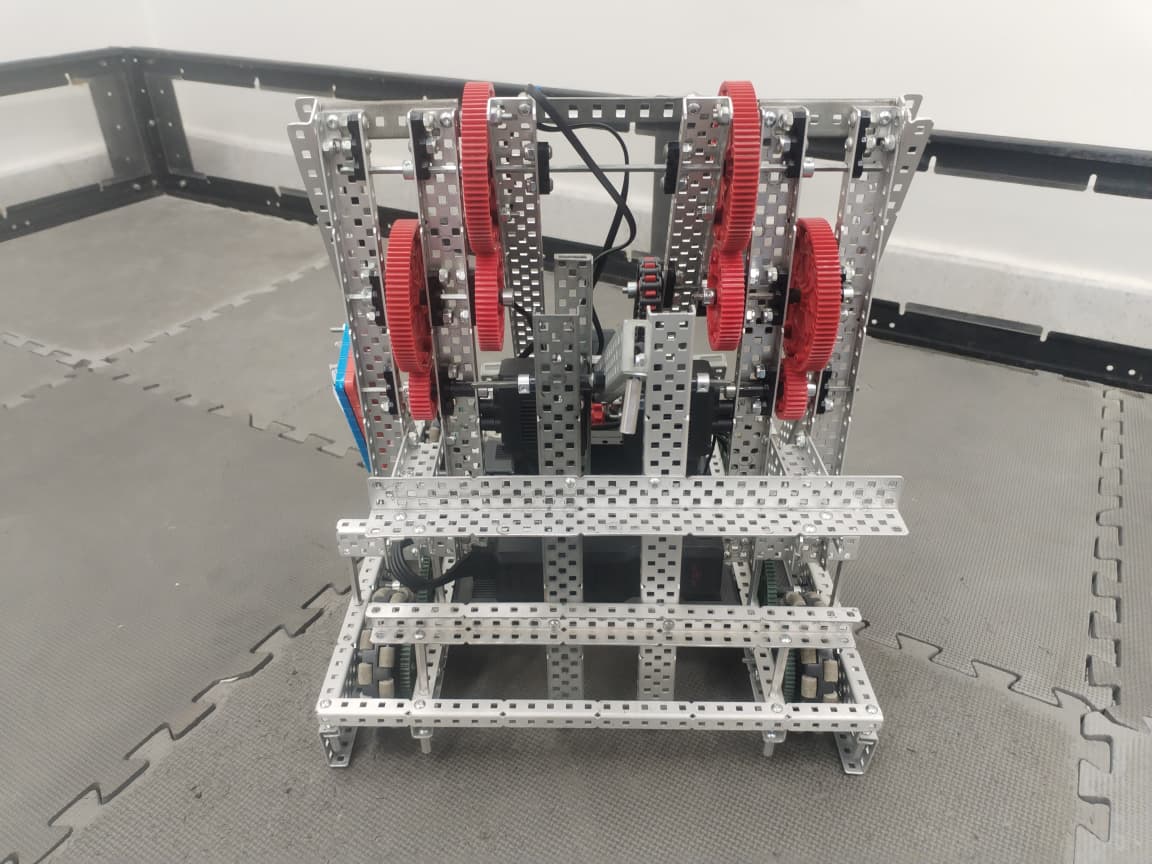
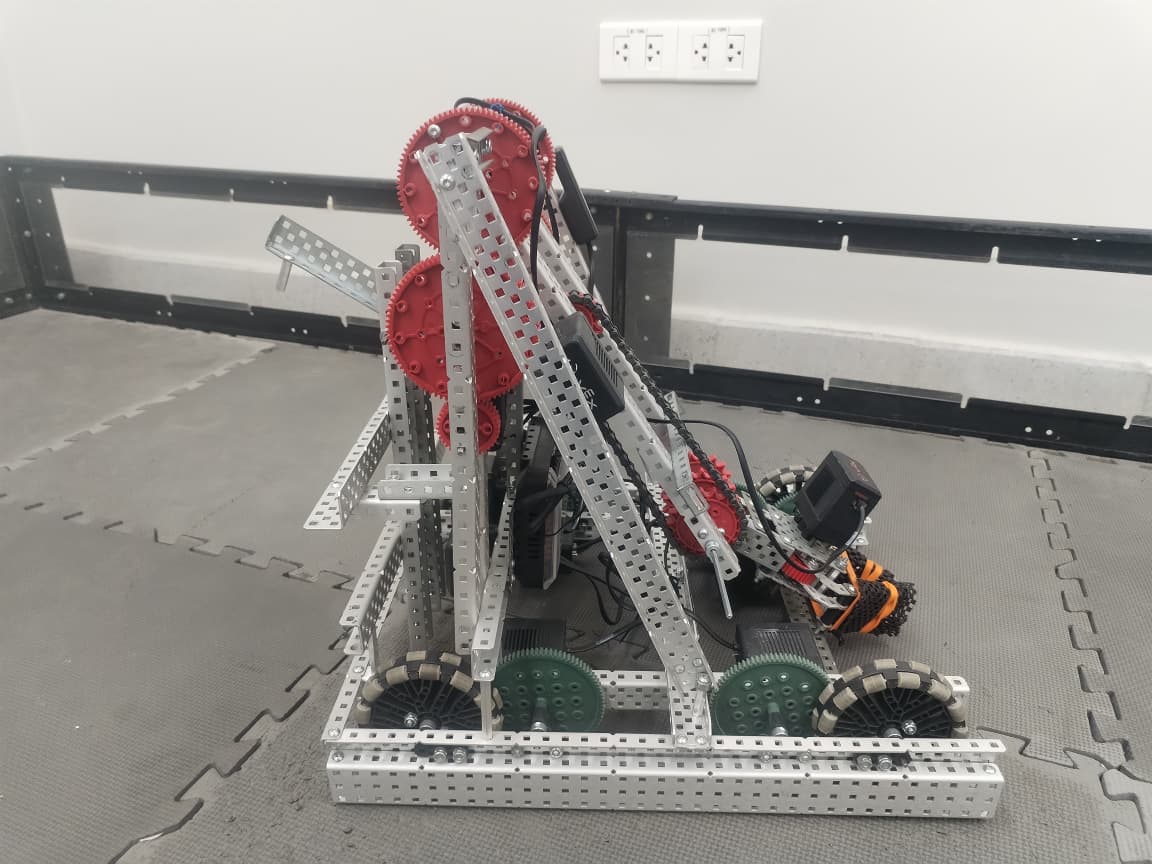
Las nuevas vistas muestran los cierres de aluminio de los laterales, los perfiles transversales traseros y dos apoyos bajos que sobresalen detrás de la base. La pinza aparece orientada hacia el piso, con su recubrimiento negro y bandas naranjas.
Se mantienen las cuatro ruedas omni y los engranajes verdes de la tracción. Las fotos documentan el montaje físico; el recorrido 3D sigue mostrando el CAD «Achicado 2.5», que no incluye necesariamente todos los cambios posteriores.
De agosto a noviembre de 2026. Cada mes reúne los problemas encontrados y las decisiones que siguieron.
Inventariamos el kit, definimos la arquitectura inicial y revisamos cómo acomodar los mecanismos dentro del espacio de partida.
Estimamos el peso del conjunto y alineamos las ruedas delanteras con los soportes de los ejes.
La falta de algunas piezas llevó al rediseño del mecanismo de recolección, llamado Banshee Claw, y al primer mapeo de controles en VEXcode.
Montamos los perfiles del chasis y comprobamos su paralelismo antes de fijar los refuerzos.
Reubicamos el V5 Brain hacia la parte trasera para compensar la carga frontal y alineamos los pivotes del brazo.
La flexión del primer conjunto motivó su desarme y el montaje de una estructura más rígida para sostener la garra.
Ajustamos engranajes y espaciadores, y probamos el mecanismo con carga para detectar roces y pérdidas de movimiento.
Añadimos un refuerzo de 7U, una protección inferior y una sujeción adaptada para la batería V5.
Incorporamos trabas de eje y realizamos una primera comprobación de tamaño, que reveló un exceso en el frente.
Instalamos engranajes de alta resistencia y asistencia elástica para reducir el esfuerzo de sostener el brazo.
La doble torre de C-Channel de 25U mejoró la rigidez. También revisamos la simetría del mecanismo de recolección.
Cambiamos a cartuchos rojos en el brazo y reubicamos el motor de muñeca mediante una transmisión por cadena.
Calibramos la asistencia a cuatro ligas y reforzamos el brazo. Las pruebas llevaron a aumentar la motorización del chasis y a ensayar ruedas de mayor tracción.
Sincronizamos los grupos de motores y practicamos la conducción para controlar la transferencia de peso.
Evaluamos la distribución interna y cómo integrar mejor el mecanismo de recolección.
Desarrollamos un mecanismo dedicado para accionar los marcadores de cancha y reducir los golpes que recibía el brazo.
Registramos 4,8 kg para esa versión, mejoramos el agarre de la garra e iniciamos el modelado en Fusion 360.
El espacio disponible no favorecía ese sistema de elevación. Continuamos con el brazo y ajustamos el autónomo y los controles.
Las barras de aluminio buscaron impedir que los pines entraran bajo la base. Completamos el primer CAD y seguimos practicando la conducción.
Estudiamos una referencia de garra vertical más simple y comenzamos a preparar la presentación para posibles patrocinadores.
Compactamos el chasis para movernos entre obstáculos y evaluamos alternativas de elevación y protección contra vuelcos.
Incorporamos engranajes al tren motriz. El montaje exigió revisar soportes y separaciones para resolver interferencias; la ganancia de velocidad reduce el torque disponible en la rueda.
Ajustamos la referencia de la muñeca, registramos el mapa de puertos del Brain y planificamos la presentación visual del robot.
Adaptamos el código a la inversión causada por los engranajes e iniciamos los prototipos impresos de toggles para practicar.
Verificamos los toggles impresos y reorganizamos los botones del V5 Controller.
Revisamos la tensión y el agarre de la garra. El nuevo CAD se apoyó en las medidas físicas de 17″ × 15″ × 18″ registradas en esas jornadas.
La falta de un espaciador provocó roce y fractura. También detectamos levantamiento frontal al acelerar y derrape en giros.
Corregimos la orientación de un soporte, añadimos protección pasiva contra vuelcos y terminamos el modelo CAD actualizado.
Ampliamos las rutinas autónomas e imprimimos pines y copas para recrear situaciones de partido en el taller.
La bitácora incluye versiones de VEXcode Python para el autónomo y el control manual. Estas son las funciones que documenta.
Los mandos y puertos cambian entre versiones de la bitácora. Este esquema corresponde al código de la sección 14, no certifica qué programa está cargado hoy en el robot.
Los ensayos de taller, los cálculos y los encuentros aportan evidencias distintas. Los presentamos con su contexto.
La sección 8 compara el prototipo inicial con la Banshee Claw de esa etapa. Son resultados registrados por el equipo, no una medición nueva de la pinza actual.
| Prueba | Inicial | Banshee |
|---|---|---|
| Tiempo de captura | 3,2 s | 0,8 s |
| Atascos en 20 intentos | 25% | 5% |
| Pérdidas en 10 impactos | 3 | 0 |
Para cuatro ruedas omni de 4″, motores con cartucho verde de 200 RPM y transmisión 84:60, el análisis de la sección 12 calcula 5,36 km/h de velocidad cinemática ideal. Aplicando su corrección de radio efectivo, estima 5,28 km/h.
Es un cálculo con hipótesis de masa, pérdidas y adherencia. La bitácora aclara que no es un ensayo medido; por eso no lo presentamos como velocidad comprobada del robot.
Los giros lentos, el ajuste de collarines y las desconexiones del mando mostraron la importancia de revisar la mecánica junto al código. Los golpes al usar el brazo sobre los toggles impulsaron la búsqueda de una palanca dedicada.
La inspección exigió acortar el brazo en 1U. Un pin atascado bajo el chasis y las dificultades para accionar los toggles señalaron tareas de protección, ajuste del mecanismo y coordinación con la alianza.
La portada de la bitácora identifica a estos diez integrantes y sus responsabilidades en Kuriju Fury Team.
El equipamiento base provino del proyecto del CTN financiado por ITAIPU Binacional. El equipo trabaja en mecánica, programación, documentación y práctica de conducción.
Sumate o apoyá al equipoEsta edición web resume Bitacora Kuriju y Bitacora Resumen, aportadas por el equipo. Las jornadas llegan al 6 de noviembre de 2026; la incorporación al sitio y el nuevo registro de siete fotos se realizaron el 13 de noviembre.
Los documentos conservan prototipos con distinta tracción y mecanismos de recolección. El recorrido 3D muestra el archivo CAD «Achicado 2.5». La cronología cuenta la evolución, sin afirmar que todas las soluciones históricas sigan montadas.
El reglamento y las puntuaciones no se reproducen aquí: esta página documenta el trabajo del equipo. Las metas de clasificación y premios se mantienen como objetivos.
Explorá el CAD en 3D